

Robot trong chế biến gia cầm tiến bộ với ChicGrasp
28/09/2026
Chương trình tài trợ của USDA-NIFA hỗ trợ đổi mới trong lĩnh vực robot sử dụng trí tuệ nhân tạo.
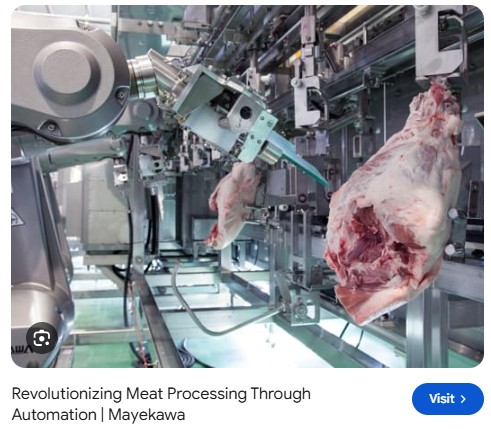
https://americas.mayekawa.com/mna/applications/meat/
Ngày 31 tháng 7 năm 2026
Ban đầu được tạo ra như một giải pháp để giải quyết tình trạng thiếu lao động trong các nhà máy chế biến gia cầm trong đại dịch COVID-19, hệ thống robot này đã phát triển thành một hệ thống có khả năng học hỏi bằng cách bắt chước các chuyển động của con người để xử lý gà.
Sử dụng thuật toán học bắt chước tiên tiến và khả năng nhận diện hình ảnh từ camera, các nhà nghiên cứu tại Trạm Thí nghiệm Nông nghiệp Arkansas đã phát triển ChicGrasp, một thiết bị kẹp robot hai hàm có khả năng kẹp xác gà bằng chân, nâng lên và treo lên băng chuyền để vận chuyển đến khâu xử lý tiếp theo.
“Trí tuệ nhân tạo thể hiện được sử dụng để tạo ra các robot thông minh, có khả năng tương tác với môi trường thế giới thực”, Dongyi Wang, trưởng dự án kiêm trợ lý giáo sư tại các khoa kỹ thuật sinh học và nông nghiệp cũng như khoa học thực phẩm, cho biết.
“Đó là một kỹ năng thực hành mới phát triển trong vài năm gần đây, như bạn thấy ở những chiếc xe tự lái hoàn toàn,” ông nói. “Chúng tôi đang cố gắng làm những điều tương tự bằng cách sử dụng ý tưởng học tập bắt chước, nhưng trong quá trình chế biến thịt gà.”
Công trình nghiên cứu này được hỗ trợ bởi khoản tài trợ 1 triệu đô la từ một chương trình hợp tác giữa Viện Nông nghiệp và Thực phẩm Quốc gia thuộc Bộ Nông nghiệp Hoa Kỳ và Quỹ Khoa học Quốc gia. Ông Wang là giảng viên tại Trường Kỹ thuật và Trường Cao đẳng Nông nghiệp, Thực phẩm và Khoa học Đời sống Dale Bumpers thuộc Đại học Arkansas. Trạm thí nghiệm là bộ phận nghiên cứu của Phân viện Nông nghiệp thuộc Hệ thống Đại học Arkansas.
Kết quả nghiên cứu đằng sau sự phát triển của ChicGrasp đã được công bố trên tạp chí Advanced Robotics Research . Tất cả các tệp thiết kế hỗ trợ máy tính, mã nguồn và bộ dữ liệu từ dự án đều được phát hành dưới dạng mã nguồn mở, cung cấp những gì nhóm nghiên cứu mô tả là một chuẩn mực có thể tái tạo được cho robot nông nghiệp và học máy robot.
Học tập bằng cách bắt chước với 'chính sách khuếch tán'
Các phương pháp robot truyền thống, chẳng hạn như sử dụng giác hút hoặc các chuyển động được lập trình sẵn, gặp khó khăn trong điều kiện không thể đoán trước của dây chuyền chế biến gia cầm. Gia cầm thường lạnh, trơn trượt và không đồng đều về kích thước hoặc tư thế. Những thay đổi nhỏ về vị trí chân hoặc hướng của thân gia cầm cũng có thể khiến robot gặp sự cố. Để giải quyết vấn đề này, nhóm của Wang đã thiết kế một hệ thống học hỏi từ người hướng dẫn thay vì xử lý riêng biệt bộ phận kẹp và thuật toán điều khiển.
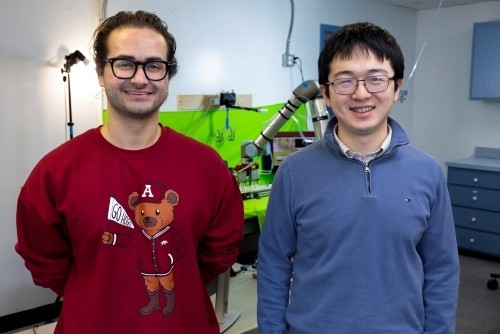
Wang cho biết, Amirreza Davar, một sinh viên cao học thuộc các khoa kỹ thuật cơ khí và kỹ thuật sinh học và nông nghiệp, đã thiết kế bộ kẹp và điều chỉnh thuật toán học bắt chước để phù hợp với hệ thống robot.
“Trong học tập mô phỏng, vai trò của con người là cung cấp một lộ trình, một điểm chuẩn cho robot, để chúng ta không cần phải bắt đầu từ đầu để học,” Davar nói. “Nó hiệu quả hơn và chính xác hơn. Ngay từ đầu, robot đã biết chúng ta cần làm gì.”
Dữ liệu đầu vào, chuyển động hoặc quỹ đạo của camera được lưu trữ trong một thư mục đóng vai trò là cơ sở, hay dữ liệu "chiều thấp", để điều khiển từng khớp trong cánh tay robot. Thuật toán học bắt chước cụ thể được sử dụng, chính sách khuếch tán , được giới thiệu vào năm 2023 bởi Cheng Chi thuộc Đại học Columbia và các đồng nghiệp tại Viện Nghiên cứu Toyota và Viện Công nghệ Massachusetts.
Hệ thống này cho phép tạo ra một khung thích ứng để liên tục tinh chỉnh các chiến lược nắm bắt bằng cách xây dựng điều khiển robot như một "quá trình khử nhiễu có điều kiện", Davar giải thích.
Ngược lại, các phương pháp học robot khác đã hoàn toàn thất bại trong cùng điều kiện.
“Đó là lý do tại sao chúng tôi lấy cảm hứng từ thuật toán này cho ngành công nghiệp gia cầm,” Davar nói. “Nhiều năm trước, robot được lập trình để di chuyển đến một tọa độ cụ thể vào một thời điểm cụ thể. Nhưng nếu, giống như trong ngành công nghiệp gia cầm, mọi thứ không thể dự đoán được thì sao? Bạn không thể thiết kế robot để di chuyển chính xác đến vị trí này. Gà có nhiều kích cỡ khác nhau, và chân gà không phải lúc nào cũng ở cùng một vị trí. Vì vậy, đó là lý do tại sao chúng tôi muốn robot có thể điều chỉnh dựa trên tình huống cụ thể đó.”
Davar cho biết tầm quan trọng của công trình nghiên cứu đằng sau ChicGrasp không chỉ giới hạn ở chính bộ phận kẹp.
"Toàn bộ ý tưởng về học tập thông qua bắt chước và khái quát hóa kết hợp với bộ kẹp là điều khiến nó trở nên khả thi và thiết thực trong ngành công nghiệp về sau," ông nói.
Khoảng cách tốc độ
Cho đến nay, ChicGrasp đã đạt tỷ lệ thành công gần 81%, nhưng các nhà nghiên cứu nhấn mạnh rằng tốc độ vẫn là một thách thức đối với việc sử dụng trong công nghiệp.
Một người có thể nhặt xác gà và treo lên băng chuyền móc trong khoảng ba giây. Chu trình hoàn chỉnh của ChicGrasp là khoảng 38 giây.
Theo nghiên cứu, việc thu hẹp khoảng cách tốc độ sẽ đòi hỏi những thay đổi cả ở cấp độ chuyển động và cấp độ thuật toán. Công việc này sẽ bao gồm việc sử dụng các giới hạn vận tốc và gia tốc mạnh mẽ hơn cho các cánh tay kẹp robot và giảm độ trễ thời gian chờ.
Chi phí để chế tạo nguyên mẫu ChicGrasp, sử dụng phần cứng cánh tay robot có sẵn trên thị trường và các bộ phận in 3D cho bộ phận kẹp, vào khoảng 59.000 đô la.
Mã nguồn mở dành cho lĩnh vực này
Bằng cách công khai cả thiết kế phần cứng và dữ liệu huấn luyện, nhóm nghiên cứu hy vọng sẽ thúc đẩy sự đổi mới trong kỹ thuật nông nghiệp, lĩnh vực mà các bộ dữ liệu và tiêu chuẩn có thể tái tạo trước đây còn hạn chế.
Davar là tác giả chính của nghiên cứu có tiêu đề “ChicGrasp: Hệ thống điều khiển kẹp hai hàm tùy chỉnh dựa trên học tập mô phỏng để thao tác các sản phẩm sinh học mỏng manh, không đều”. Wang là tác giả liên hệ.
Các đồng tác giả bao gồm các nghiên cứu sinh Siavash Mahmoudi, Chaitanya Pallerla và Pouya Sohrabipour thuộc khoa kỹ thuật sinh học và nông nghiệp. Pallerla cũng thuộc khoa khoa học thực phẩm.
https://www.thepoultrysite.com/articles/poultry-processing-robotics-advances-with-chicgrasp
Tin khác
- Phát hiện sớm các vấn đề: Thời điểm sinh heo con đầu lòng dự đoán các biến chứng khi sinh ( 28/09/2026)
- Tỷ lệ tử vong ở gia cầm là một chỉ số chậm phản ánh tình hình – vậy các nhà sản xuất gia cầm nên theo dõi điều gì khác? ( 28/09/2026)
- Cứu những con lợn nái có nguy cơ cao: Vì sao hiệu suất trọn đời được quyết định chỉ trong 5 ngày ( 04/09/2026)
- Các mối đe dọa dịch bệnh toàn cầu ảnh hưởng như thế nào đến trang trại chăn nuôi lợn của bạn? ( 04/09/2026)
- Tiêu chảy kéo dài? Hãy tìm cách chẩn đoán chính xác cho đàn lợn của bạn ( 04/09/2026)